英伟达扩展Cosmos工具链,更新GPU部署和视频分析方案
2026年10月21日,英伟达扩展Cosmos世界模型工具链,增加训练工具、仿真模型与Cosmos Data Factory蓝图,并更新NIM部署和视频分析方案。开发者可以围绕具体场景准备数据、调整模型,再将视频推理部署到托管或本地NVIDIA GPU,面向工厂、仓库、机器人和自动驾驶等应用。
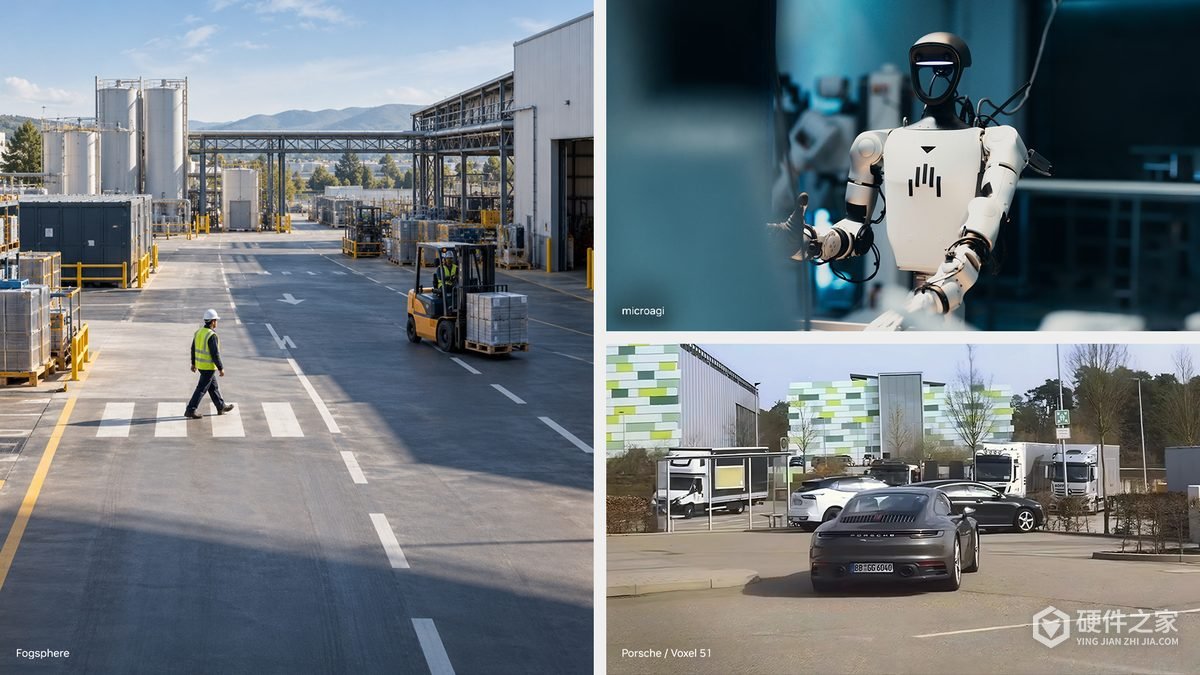
数据、训练和仿真工具扩展
Cosmos Curator新增多模态、多传感器输入及处理模块。Cosmos Data Factory提供自动驾驶数据集生成、图像属性增强、事件视频生成、缺陷图像生成和视频数据增强五类云原生蓝图,可通过GitHub及相关云服务使用。其中,缺陷图像生成面向电路板、金属和玻璃检测,视频增强则可改变天气、光照并保留场景结构。
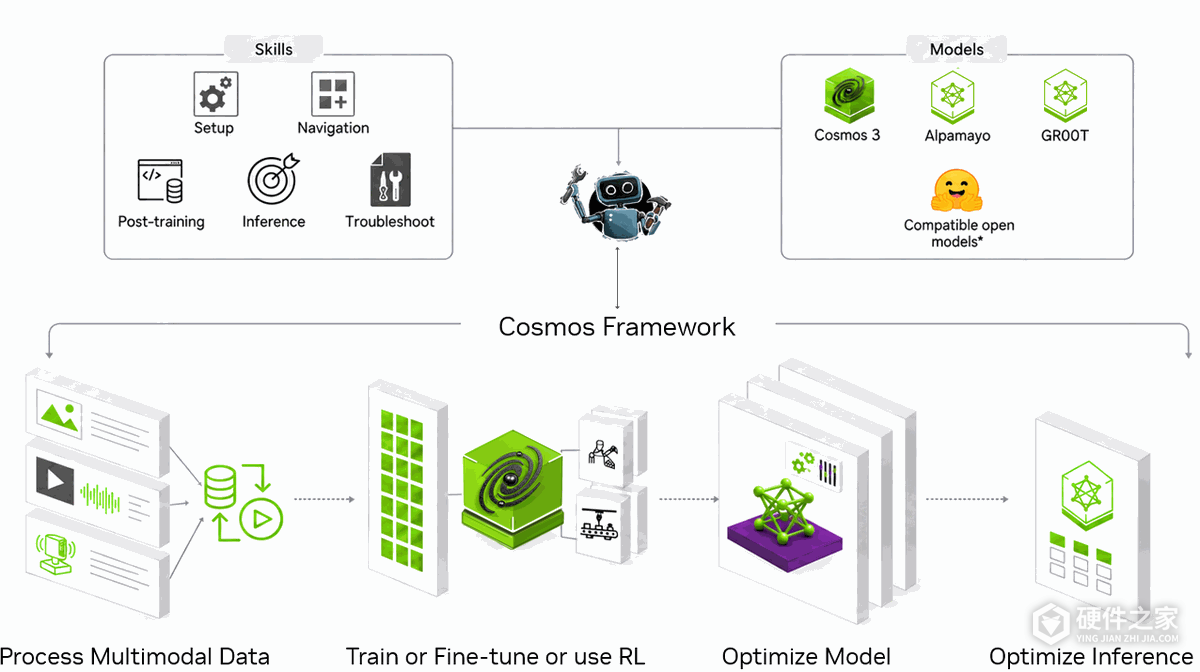
Cosmos Framework将训练、优化和部署工具以智能体技能的形式扩展到更多开放模型。除Cosmos 3外,开发者还可围绕GR00T、Alpamayo等兼容模型进行微调、强化学习、蒸馏与量化,按任务调整模型,而非只调用一个固定的预训练模型。
新增的Cosmos 3 Nano仿真变体支持可重复的多视角、多传感器场景。配套代码可用于自动驾驶和双臂机器人的策略训练与评估,在现实环境测试前开展交互仿真。
NIM容器与VSS分别更新
当前Cosmos3 NIM容器版本为2.1.0。它包含用于图像、视频生成的Generator,以及用于图像、视频理解的Reasoner两类运行模式。2.1.0新增Reasoner流式视频会话,可通过WebSocket和REST使用,并加入Edge Reasoner。Edge Reasoner启用流式视频时不支持默认DFlash方式,需要将
NIM_STREAMING_SPEC_METHOD
设为
none
。
同次公告提到的3.3是Metropolis视频搜索与摘要蓝图VSS的版本,与Cosmos 3模型名称、NIM容器版本分别对应不同组件。VSS 3.3新增Adaptive EVS视频token裁剪,根据内容相似性减少冗余视觉输入,并提供用于部署和运行视觉分析系统的技能与命令行工具。
GPU部署仍需匹配模型与显存
Cosmos3 NIM的兼容性取决于GPU计算能力、每卡显存、主机内存以及所选精度和运行模式。多张卡的显存不能相加满足单卡门槛。不同模型的资源要求也不能混用,能运行Reasoner不代表同一配置能运行所有生成任务。
例如,Edge Reasoner的BF16和FP8配置均列出每卡12GiB显存门槛,但GPU计算能力分别至少为8.0和8.9,启动时还要满足可用显存检查,独立GPU的Reasoner可用显存测量还会预留4GiB运行空间。这是特定理解模型的要求,不是整个Cosmos平台统一的最低配置。
本地部署还需要受支持的Linux环境、NVIDIA驱动、Docker和NVIDIA Container Toolkit。当前镜像基于CUDA 13.0用户态库,英伟达建议使用595.58.03或更新驱动。具体GPU、模型和软件环境应按对应配置核对,不能将本次工具更新理解为所有显卡都获得相同的性能提升。
-
 英伟达显卡怎么更新驱动 2022-11-18
-
英伟达 RTX 4060笔记本GPU性能如何 2023-02-02
-
英伟达 RTX 3050 6GB 移动 GPU怎么样 2022-12-21
-
英伟达537.13 WHQL 驱动更新了什么 2023-08-23
-
如何解决更新英伟达驱动蓝屏 2023-08-15
-
amd显卡和英伟达显卡哪个好 2024-01-05
-
英伟达RTX 40笔记本GPU性能一览 2023-01-10
-
英伟达扩展RTX本地模型支持,FLUX 3优化版可在8GB显存配置运行 2026-10-21
-
英伟达RTX 4070参数规格 2022-12-22
-
英伟达rtx6000参数 2022-12-01
-
英伟达显卡怎么录屏 2022-11-18
-
英伟达显卡蓝屏解决教程 2023-07-04